Câu 1
Cho hệ thống điều khiển số có hàm truyền đối tượng là , khâu lưu giữ bậc 0 có . Nếu có thêm PID với Kp = 1; Ki = 0.997; Kd = 0 thì hàm truyền của bộ điều khiển PID là: DKS trang 52
Đáp án và lời giải
Đáp án: A
Cho hệ thống điều khiển số có hàm truyền đối tượng là , khâu lưu giữ bậc 0 có . Nếu có thêm PID với Kp = 1; Ki = 0.997; Kd = 0 thì hàm truyền của bộ điều khiển PID là: DKS trang 52
Đáp án: A
Hệ điều khiển số có phương trình đặc tính z^3 - 1.1 z^2 + 0.01 z + 0.4 = 0 Hãy cho biết giá trị ? của bảng Jury trang 47 ĐKS
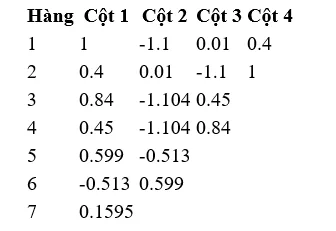
Đáp án: A
Hệ thống điều khiển được là:
Đáp án: A
Hệ thống quan sát được là:
Đáp án: A
Nhiệm vụ của bộ điều khiển số là:
Đáp án: A
Một hệ thống tuyến tính hệ số hằng mô tả bởi phương trình trạng thái cấp n:
\(\left\{ \begin{aligned}̇x\left. t \right.&=Ax\left. t \right.+Bu(t) \\ y\left. t \right.&=Cx(t)\end{aligned} \right.\)Phát biểu nào sau đây là đúng:
Đáp án: A
Giả thiết hệ điều khiển số được mô tả bởi hệ phương trình trạng thái:
Trong đó A_d là:
Đáp án: A
Phát biểu nào sau đây là đúng nhất:
Đáp án: A
Phát biểu nào sau đây là đúng nhất:
Đáp án: A
Để thiết kế theo phương pháp 2 của phương pháp RAGAZZINI ta cần tuân thủ mấy nguyên tắc:
Đáp án: A
Theo Phương pháp 2 của phương pháp RAGAZZINI ta có các điểm cực và zero nằm trên hay ngoài vòng tròn đơn vị của G(z) có thể được loại bỏ bằng đặc tính nào sau đây
Đáp án: A
Tại sao phương pháp 1 của thiết kế bộ điều khiển số lại khó áp dụng trong thực tế:
Đáp án: A
Bằng phép biến đổi trung gian ta có thể đưa hệ rời rạc về tương tự như hệ liên tục trong khoảng:
Đáp án: A
Để thiết kế bộ bù trong miền tần số bằng cách sử dụng đồ thị Bode, ta phải:
Đáp án: A
Dựa vào mối quan hệ giữa nghiệm zero ωw0 và nghiệm cực ωws mà ta phân loại bộ bù nếu ωw0 > ωws:
Đáp án: A
Dựa vào mối quan hệ giữa nghiệm zero ωw0 và nghiệm cực ωws mà ta phân loại bộ bù nếu ωw0 < ωws:
Đáp án: A
Sự trễ pha làm cho hệ thống có khuynh hướng dẫn đến trạng thái:
Đáp án: A
Để hệ thống ổn định thì bộ lọc phải có hệ số khuếch đại giảm ở:
Đáp án: A
Khi thực hiện các bước thiết kế bù trễ pha ta phải xác định tần số cắt ωw₁ như thế nào:
Đáp án: A
Thiết kế sớm pha tạo ra hệ thống có:
Đáp án: A
Thiết kế sớm pha là:
Đáp án: A
Trong bộ lọc trễ pha nghiệm cực và nghiệm zero sẽ như thế nào với nhau:
Đáp án: A
Bộ điều khiển PID bao gồm:
Đáp án: A
Bộ điều khiển PID có thuận lợi cơ bản là:
Đáp án: A
Trong bộ bù sớm pha, ω₀ < ωs. Độ dịch pha cực đại xảy ra tại tần số:
Đáp án: A
Phương trình trạng thái cấp n: \(̇x\left. t \right.=Ax\left. t \right.+Bu\left. t \right.\)được gọi là điều khiển được hoàn toàn khi và chỉ khi:
Đáp án: A
Cho hệ thống điều khiển số được mô tả bởi phương trình trạng thái:
Hệ thống điều khiển như thế nào?
Đáp án: A
Cho hệ thống điều khiển số như trên. Hạng của ma trận điều khiển được là:
Đáp án: A
Phương pháp RAGAZZINI là:
Đáp án: A