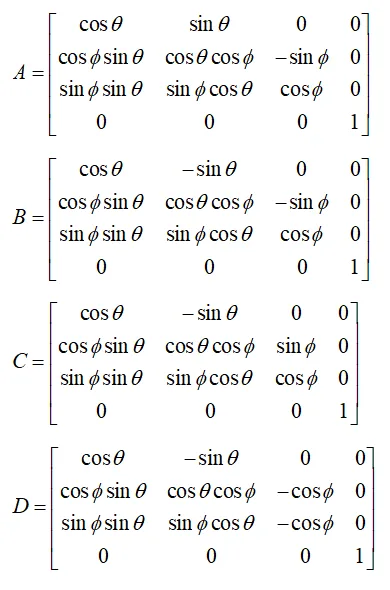
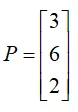Xem trước: đọc nhanh mọi câu dạng chữ, chưa tính giờ, chưa hiện đáp án. Luyện tập: chọn đáp án là biết đúng sai ngay, kèm lời giải. Thi thử: nộp bài mới chấm điểm và hiện lời giải.
Câu 1
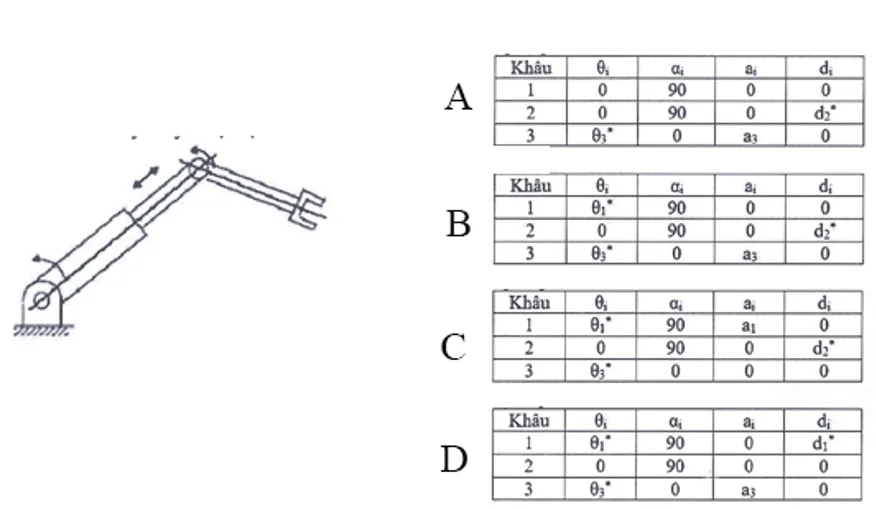
Câu 1. Lập bảng thông số DH của cơ cấu tay máy 3 bậc tự do như hình vẽ sau?
Đáp án và lời giải
Đáp án: A
Câu 2
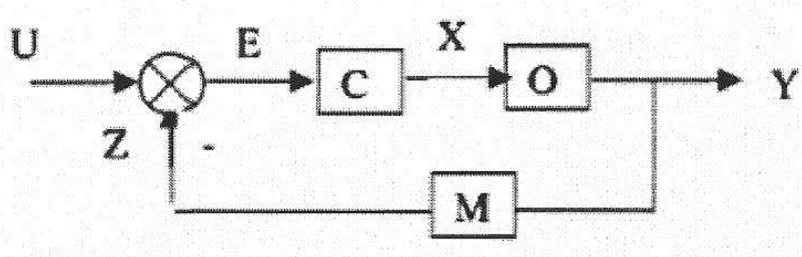
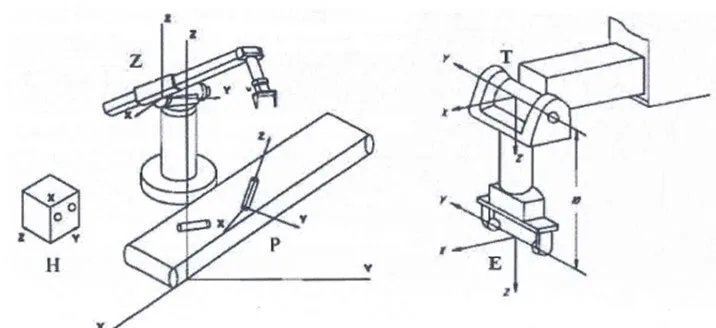
Trong sơ đồ dưới đây U ký hiệu cho?
Đáp án và lời giải
Đáp án: A
Câu 3
Đáp án do AI giải
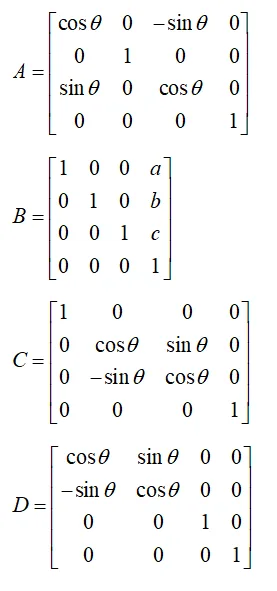
Ma trận nào dưới đây là ma trận chuyển đổi của phép quay quanh trục x với góc quay θ?
Đáp án và lời giải
Đáp án: C
Câu 4
Câu 4. Lập trình thủ công hay được ứng dụng cho?
Đáp án và lời giải
Đáp án: A
Câu 5
Phương pháp spline bậc ba được dùng để đảm bảo?
Đáp án và lời giải
Đáp án: A
Câu 6
Robot kiểu hệ tọa độ trụ có đặc điểm gì?
Đáp án và lời giải
Đáp án: A
Câu 7
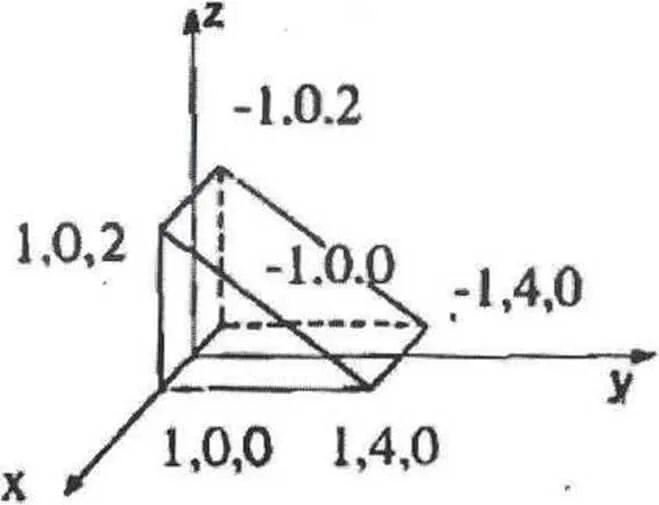
Trong hình vẽ dưới đây vector mô tả tọa độ của điểm ngoài cùng phía trên là?
Đáp án và lời giải
Đáp án: A
Câu 8
Đáp án do AI giải
Khớp quay và khớp tịnh tiến là các khớp loại mấy?
Đáp án và lời giải
Đáp án: B
Câu 9
Câu 10. Hệ thống sản xuất linh hoạt FMS là gì?
Đáp án và lời giải
Đáp án: A
Câu 10
Câu 11. Nếu phân loại theo phương pháp điều khiển thì có các loại robot công nghiệp nào?
Đáp án và lời giải
Đáp án: A
Câu 11
Câu 12. Ở hình dưới đây E là hệ trục tọa độ gắn với?
Đáp án và lời giải
Đáp án: A
Câu 12
Câu 13. Cho điểm P biểu diễn bởi vector
Quay điểm P quanh trục X một góc 90. Xác định vector biểu diễn vị trí điểm P sau khi quay?
Đáp án và lời giải
Đáp án: A
Câu 13
Câu 14. Nếu khớp động là khớp quay thì biến khớp là gì?
Đáp án và lời giải
Đáp án: A
Câu 14
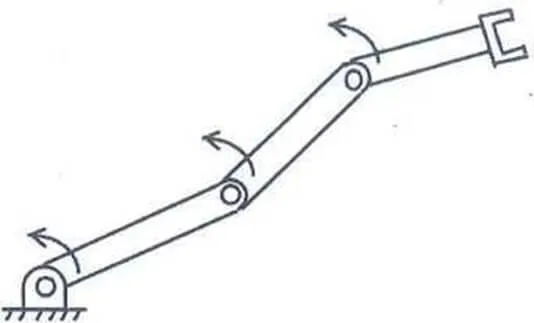
Câu 15. Cho robot như hình vẽ. Hãy xác định số bậc tự do của robot?
Đáp án và lời giải
Đáp án: A
Câu 15
Câu 16. Thiết bị dạy học của robot là gì?
Đáp án và lời giải
Đáp án: A
Câu 16
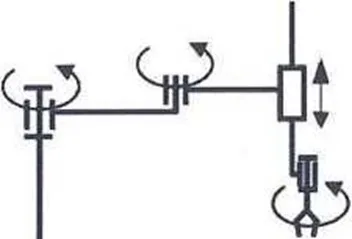
Câu 17. Hình vẽ dưới đây mô tả loại robot kiểu hệ tọa độ gì?
Đáp án và lời giải
Đáp án: A
Câu 17
Câu 18. Ở hình dưới đây z là hệ trục tọa độ gắn với?
Đáp án và lời giải
Đáp án: A
Câu 18
Câu 19. Những nguyên nhân nào thúc đẩy tốc độ robot hóa và linh hoạt hóa hệ thống sản xuất hiện đại?
Đáp án và lời giải
Đáp án: A
Câu 19
Câu 20. Bộ điều khiển tỉ lệ có hàm truyền nào?
Đáp án và lời giải
Đáp án: A
Câu 20
Câu 21. Điểm tựa trên quỹ đạo làm việc là?
Đáp án và lời giải
Đáp án: A
Câu 21
Đáp án do AI giải
Câu 22. Một vector P quay quanh trục z của hệ {A} một góc là 0, sau đó quay quanh trục X của hệ {A} một góc là ộ. Hãy xác định ma trận quay thể hiện các phép quay này theo thứ tự được cho.
Đáp án và lời giải
Đáp án: B
Câu 22
Câu 23. Trong bộ thông số Denavit–Hartenberg (DH) thì thông số di là gì?
Đáp án và lời giải
Đáp án: A
Câu 23
Câu 24. Nhiệm vụ khi lập trình điều khiển robot là gì?
Đáp án và lời giải
Đáp án: A
Câu 24
Câu 25. Nếu phân loại theo ứng dụng thì có các loại robot công nghiệp nào?
Đáp án và lời giải
Đáp án: A
Câu 25
Câu 26. Phép quay nào dưới đây là phép quay Roll-Pitch-Yaw?
Đáp án và lời giải
Đáp án: A
Câu 26
Câu 27. Trong các một sổ chương trình điều khiển thao tác robot phép - biểu thị cho phép toán nào?
Đáp án và lời giải
Đáp án: A
Câu 27
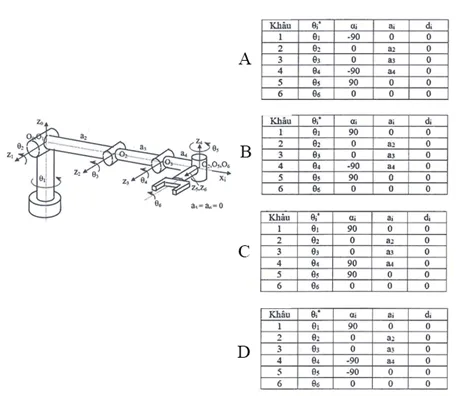
Câu 28. Lập bảng thông số DH của robot Elbow như hình vẽ sau?
Đáp án và lời giải
Đáp án: A
Câu 28
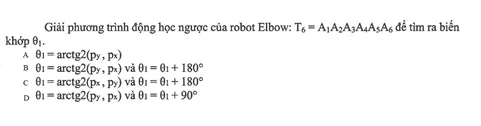
Câu 29.
Đáp án và lời giải
Đáp án: A
Câu 29
Câu 30. Tỷ số truyền của bộ truyền bánh răng sóng 3 cấp là?